电动机构是工业自动化、电力控制的核心执行单元,其稳定性直接决定设备运行安全。然而,微动开关过冲损坏这一隐患,却频繁打断设备节奏,而问题根源,正藏在电气限位与机械限位的配合漏洞里。
微动开关过冲损坏,本质是设备运行中触发机构超出开关动作行程,导致内部触点变形、弹片断裂。当电气限位与机械限位配合失衡时,这种损坏便会加速发生。若电气限位的感应信号滞后于机械限位的物理阻挡,电机在收到停止指令前,已带着触发机构撞向微动开关,过冲冲击力直接摧毁开关结构;若机械限位的缓冲设计不足,即便电气限位及时响应,机械部件的惯性仍会推动触发机构过度挤压微动开关,长期积累便会造成不可逆损伤。
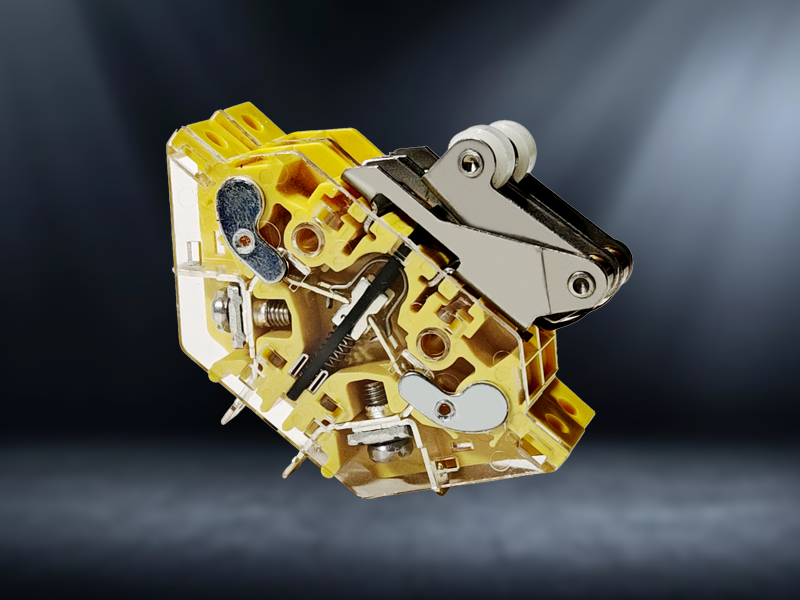
二者配合的核心,是建立精准的双保险机制。电气限位作为响应速度的保障,需通过高精度传感器实时捕捉机构位置,在触发前毫秒级切断电机动力,从源头杜绝过冲动力;机械限位则是安全底线,需用缓冲装置吸收惯性能量,当电气限位出现延迟时,通过物理阻挡避免触发机构直接撞击微动开关。只有电气限位的快速响应与机械限位的刚性防护形成互补,才能为微动开关筑牢防护墙。
解决电动机构微动开关过冲损坏,关键就在于理顺电气限位与机械限位的配合逻辑。企业需定期校准电气限位的感应精度,确保信号传递零延迟;同时优化机械限位的缓冲设计,让物理防护更具韧性。唯有让二者协同发力,才能从根源破解微动开关过冲损坏难题,保障电动机构稳定运行,为工业生产筑牢安全防线。


 隆迪公众号


 上一篇
 下一篇
 返回